
HRVision 3D
一套可基于三维图像精确测量各类工件位置与姿态的通用视觉系统。视觉系统可直接内置于 Hi6 控制器,并可通过 TP 统一查看和管理视觉软件状态、通信记录及识别结果。
Introduction
HRVision 3D 介绍
基于立体相机/多线激光的三维视觉
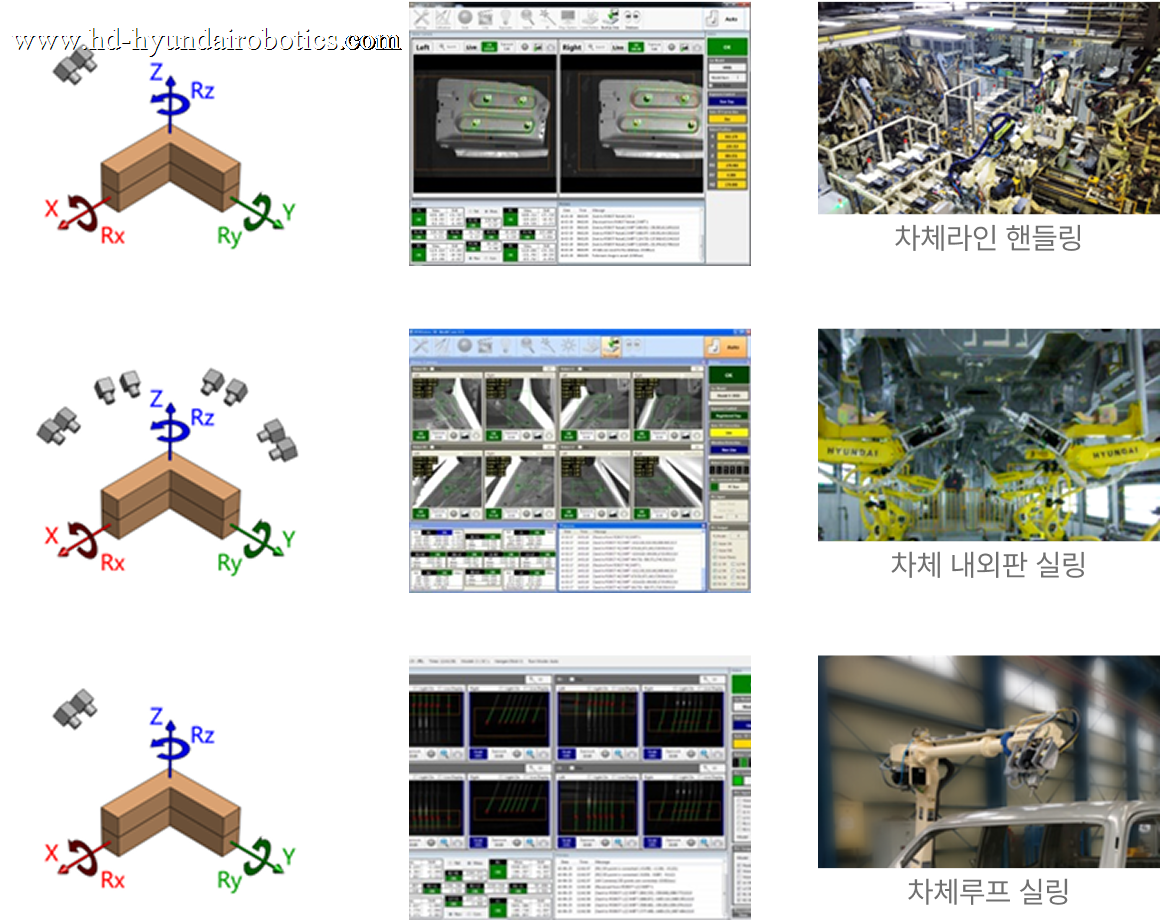
- 持续推进技术领先与相关工艺的扩大应用
- 需要 3 个以上特征点或台阶差
基于结构光传感器的三维视觉
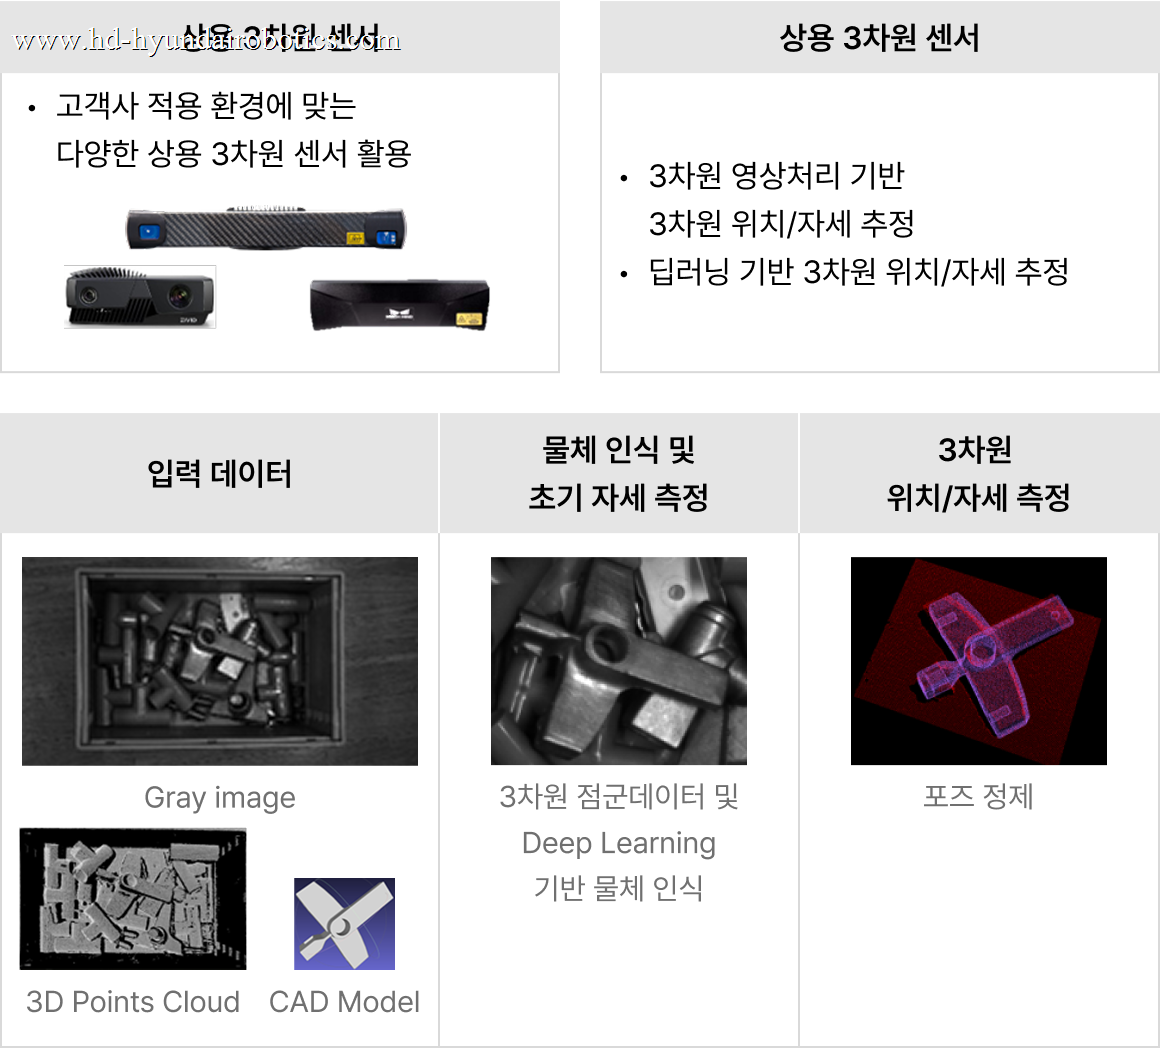
- 三维位置与姿态测量系统概述
- 通用三维位置与姿态测量系统概述
Configuration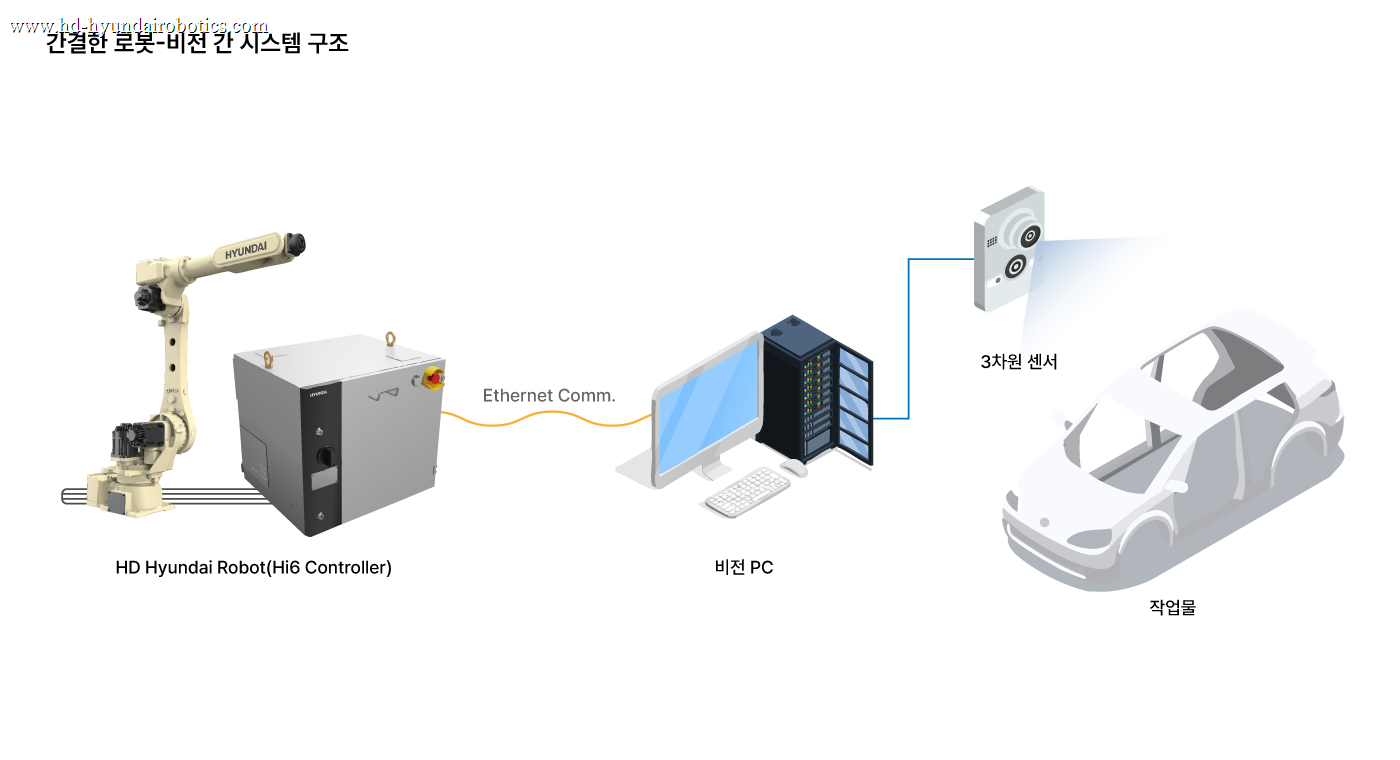
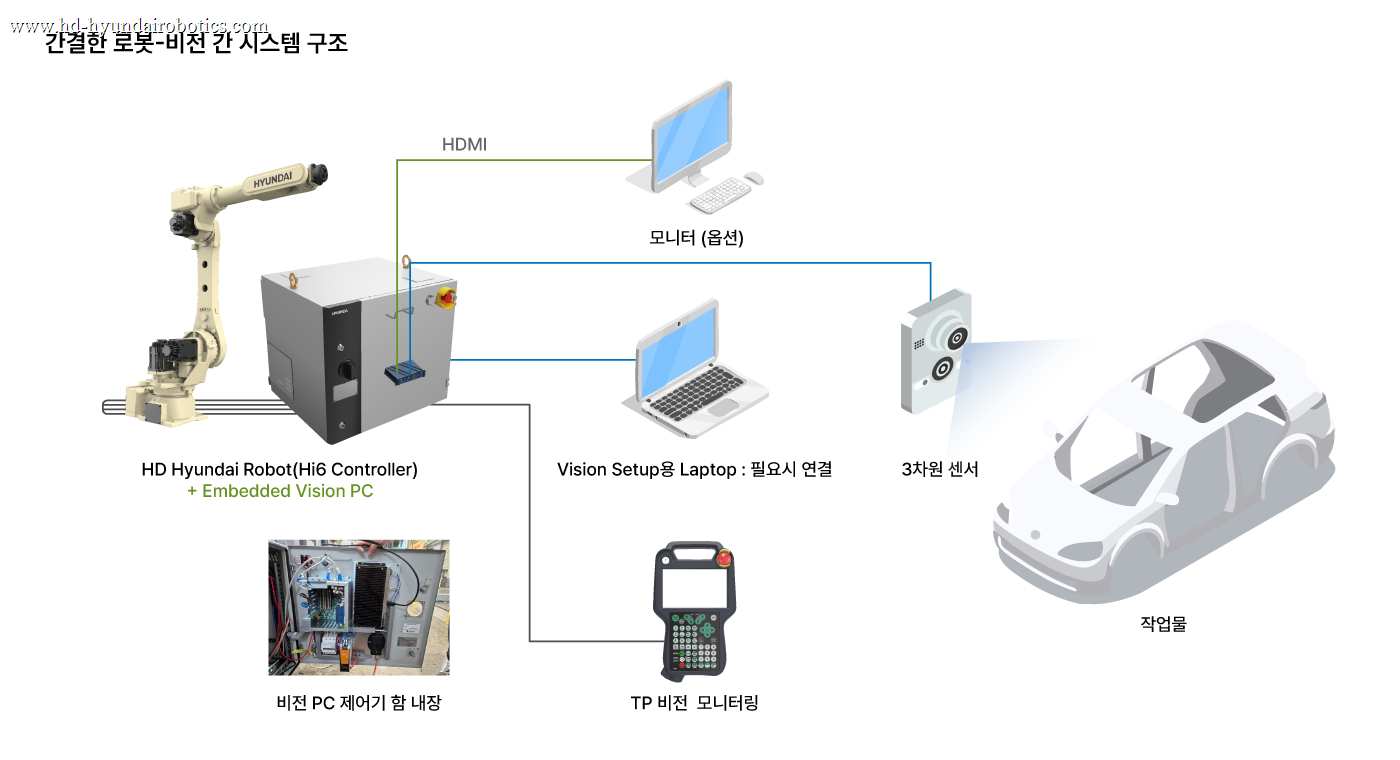
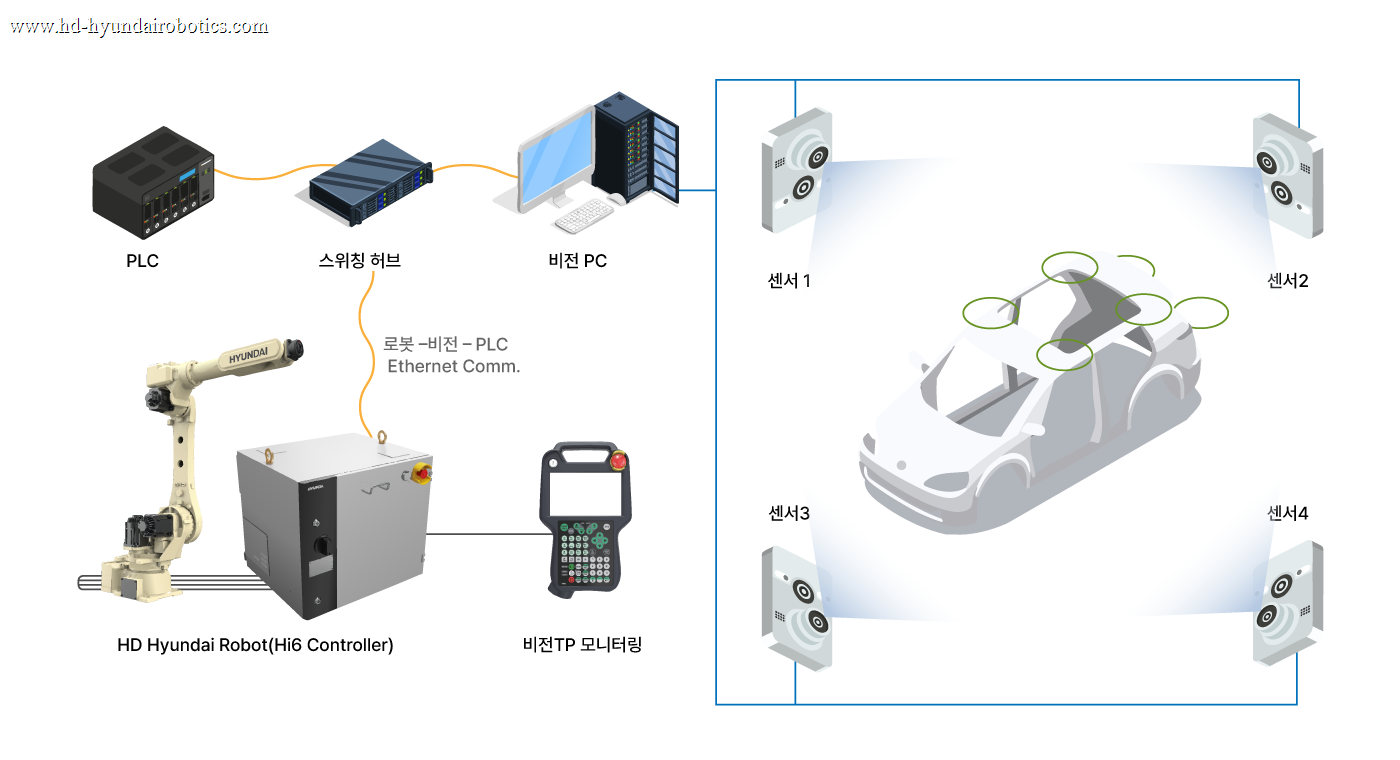
HRVision 3D 系统构成
- 立式(含机架)
- 内置式
- MultiScan
Features
HRVision 3D 主要特点
01
自动手眼标定
提供专用标定板,通过采集 12 个不同位置与姿态的标定板图像,精确计算机器人与相机间的关系;可分步骤监控和修正标定误差。
支持 HD现代机器人与视觉系统之间的自动标定;即使相机发生偏移,也可快速维护。
- 相机安装于机器人末端(Eye-in-Hand Calibration)
- 相机固定安装(Eye-to-Hand Calibration)
02
便捷的模型注册
提供工件 CAD 模型(STL)时,仅加载 CAD 文件即可完成模型注册;可构建全方位信息数据库,适用于位置变化较大的现场。
可通过视觉传感器采集工件三维数据、选择区域并建立特定信息数据库。
03
提供多种姿态估计功能
提供基于三维图像处理的特征点匹配,以及基于 AI 的三维位置与姿态测量功能。
04
易用性与扩展性
可在 TP 中监控视觉应用软件;可按需选配显示器。外部设备可连接视觉 PC 完成设置和监控,也支持通过多种浏览器进行远程访问。
支持多台三维相机与机器人联动,可对大型工件完成位置与姿态测量及并行作业。
| 机器人控制器内置视觉(立式规格除外) | ・ 视觉系统内置于 Hi6 控制器,节省客户现场视觉系统机架安装空间 ・ 可在 TP 上监控视觉应用软件,客户可选配显示器 ・ 外部设备可访问视觉 PC 完成视觉设置和监控 |
| 自动相机标定 | ・ 提供使用专用标定板的自动手眼标定功能 |
| 三维位置与姿态测量 | ・ 提供适应复杂环境的三维图像处理与深度学习三维位置/姿态测量功能 |
| 支持多三维视觉传感器接口 | ・ 可利用多台三维相机测量大型工件的三维位置与姿态 ・ 可与多台机器人联动实现同时作业 |
| 支持手眼结构 | ・ 无法测量工件三维位置与姿态时,可调整机器人位置后 ・ 获取不同视角图像再进行三维位置与姿态测量 |
| 基于 Web 的视觉应用软件 | ・ 提供用户友好的 Web 视觉应用程序 ・ 外部设备可通过多种浏览器连接视觉 PC 进行设置和监控 |
| 工具与通信功能 | ・ 可利用各功能工具轻松完成手眼标定、模型注册、通信设置与数据管理 ・ 内置 HD现代机器人控制器数据通信协议,可轻松与机器人对接 |
| 监控功能 | ・ 可监控流程序列、与 HD现代机器人的通信序列及工件识别结果 ・ 支持错误与数据历史管理,并可保存视觉测量时的图像 |
Monitoring
HRVision 3D 监控
HRVision 3D 监控1
通过 TP630 内的视觉应用软件监控功能,确认视觉运用状态
在 TP630 上连接用于监控的视觉 Web Server ・控制器/TP 版本:60.28-06 以上 ・执行 [窗口调节]-[分割]-[HRVision] 可监控视觉动作历史、视觉-机器人通信历史与识别结果 可执行 [图像采集]、[识别] 操作 可切换双分屏/全屏视觉监控画面
Operation
HRVision 3D 运用
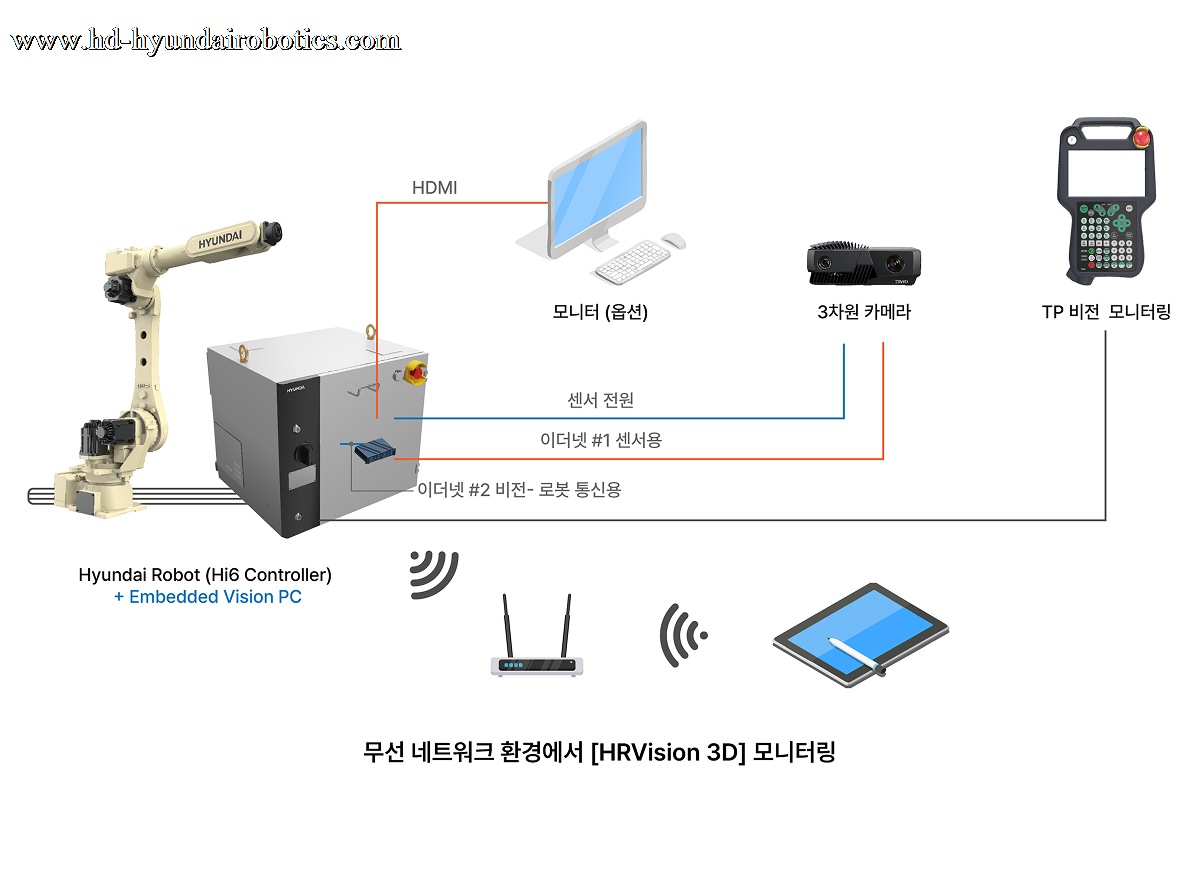
支持无线网络环境下通过平板完成设置和监控
通过无线网络环境中的多种外部设备运用 HRVision 3D
视觉控制器需要安装无线网络接入模块 通过无线平板完成视觉设置,提升便利性与工作效率 ・可在机器人作业环境周边即时确认视觉测量图像与识别结果 工厂连接无线网络时,可在综合控制室监控视觉动作状态
Video
基于 3D 视觉的工件三维位置与姿态测量
想找到适合的产品与机器人解决方案吗?
获取报价